





Produkte
 Kundenhotline +8618073152920
Telefon / WhatsApp: +8615367865107
Adresse: Raum 102, Bezirk D, Houhu-Industriepark, Bezirk Yuelu, Stadt Changsha, Provinz Hunan, China
Produktwissen
Zeit:2026-09-09 08:00:00 Aufrufe:138
Eine Radar-Messstation liefert nicht allein durch einen Wasserstandswert einen belastbaren Durchfluss. Für die Radar-Durchflussmessung werden eine geeignete Geschwindigkeitsmessung, der benetzte Querschnitt und ein zum Standort passendes Umrechnungsverfahren benötigt. Wer nur die Genauigkeit des Pegelsensors prüft, lässt wesentliche Teile der Durchflussberechnung offen.
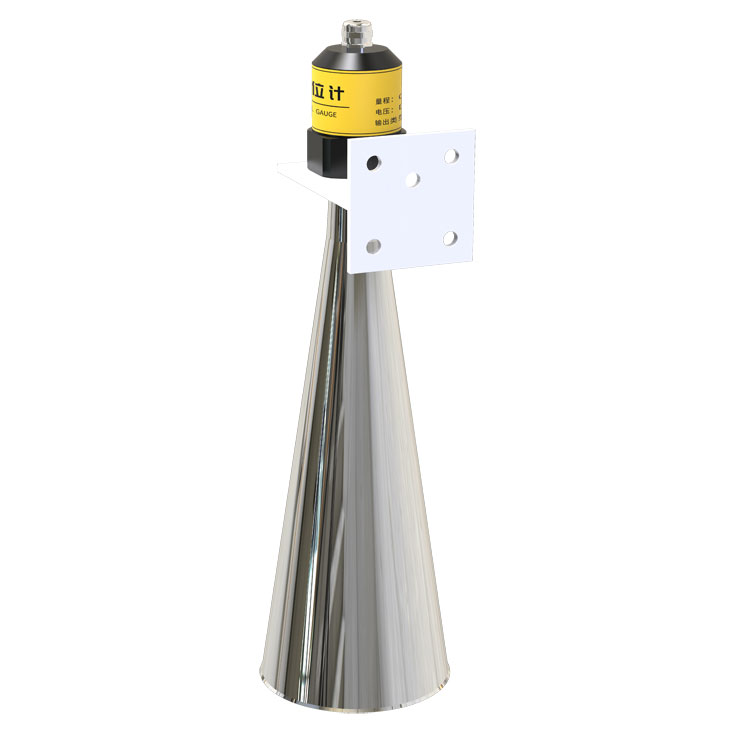
Ein Pegelradar bestimmt den Abstand zur Wasseroberfläche. Mit einem bekannten Höhenbezug wird daraus ein Wasserstand. Ein Geschwindigkeitsradar nutzt dagegen die Bewegung der Oberfläche. Beide Messungen können zu einer Station gehören, sind aber weder technisch noch rechnerisch derselbe Kanal.
Die USGS-Untersuchung zur berührungslosen Radarmessung beschreibt die Umrechnung von Oberflächen- in mittlere Geschwindigkeit und die Berücksichtigung des Fließquerschnitts. Für den eigenen Standort muss diese Zuordnung geprüft werden. Ein Faktor aus einer anderen Messstelle ist kein allgemein gültiger Geräteparameter.
| Größe | Woher sie kommt | Was vor Ort geklärt werden muss |
|---|---|---|
| Wasserstand h | Abstandsmessung mit festem Höhenbezug | Sensorhöhe, Bezug zur Sohle und mögliche Bewegung des Halters |
| Benetzte Fläche A(h) | Vermessener Querschnitt bei jeweiligem Wasserstand | Profilform, Sohlenhöhe und Veränderungen durch Ablagerung oder Umbau |
| Oberflächengeschwindigkeit v_s | Geeigneter Radar-Geschwindigkeitskanal | Messfläche, Ausrichtung und Eignung des erfassten Strömungsbereichs |
| Mittlere Geschwindigkeit v_m | Standortbezogene Zuordnung aus der Oberflächenmessung | Vergleichsmessungen bei unterschiedlichen Fließzuständen |
| Durchfluss Q | Verknüpfung von A(h) und v_m | Gültigkeitsbereich des gesamten Berechnungsverfahrens |
Bei senkrechter Abstandsmessung kann die Wassertiefe als h = H − d bestimmt werden, wenn H die feste Sensorhöhe über dem gewählten Sohlenbezug und d der gemessene Abstand zum Wasser ist. Beide Angaben müssen sich auf denselben Bezug beziehen. Eine falsche Sensorhöhe verschiebt alle daraus berechneten Wassertiefen.
Der Höhenbezug muss dauerhaft nachvollziehbar sein. Prüfen Sie ihn nach Arbeiten am Ausleger oder am Gerinne erneut. Ein geneigter oder verschobener Halter kann trotz unveränderter Elektronik einen veränderten Abstand und damit eine andere Querschnittsfläche erzeugen.
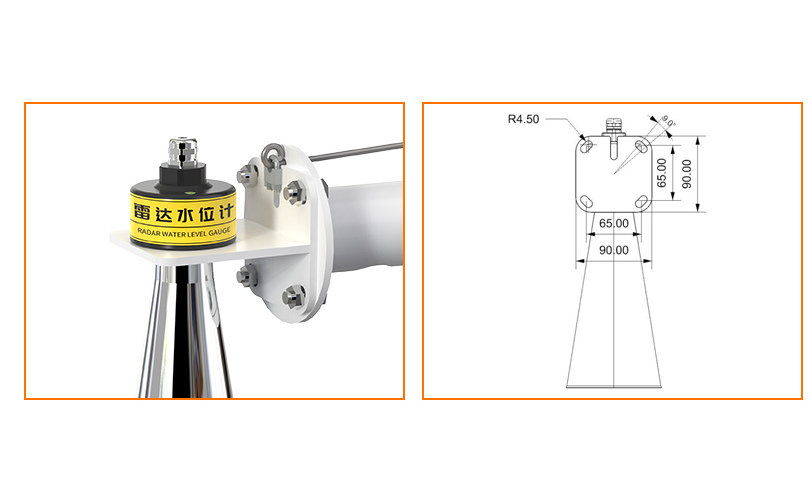
Halten Sie bei Hochwasser ausreichenden Abstand zur Nahbereichsgrenze der konkreten Pegelausführung. Bei Niedrigwasser müssen Strukturen unterhalb oder neben dem eigentlichen Wasserbereich als mögliche Störeinflüsse beurteilt werden. Der Messstrahl sollte die benötigte Wasserfläche erfassen, nicht einen hervorstehenden Bauteil des Geländers oder einen schrägen Uferbereich.
Für den Pegelkanal bietet NiuBoL unter anderem eine FMCW-Radarausführung mit 77–79 GHz an. Ihre folgenden Angaben beschreiben die Abstandsmessung dieser Ausführung. Sie ersetzen weder die Auswahl eines Geschwindigkeitskanals noch die standortbezogene Prüfung der Durchflussberechnung.
| 77–79-GHz-Pegelausführung | Technische Angabe | Bedeutung für die Station |
|---|---|---|
| Abstandsbereich | 0,15–65 m | Hoch- und Niedrigwasser müssen innerhalb der geeigneten Messanordnung liegen |
| Genauigkeit und Auflösung | ±1 mm bei 4 m, 25 °C und 40 %RH; Auflösung 1 mm | Keine allgemeine Genauigkeitszusage für den berechneten Durchfluss |
| Strahlwinkel | 8° | Messfläche und mögliche störende Bauteile anhand der Montage prüfen |
| Versorgung und Leistung | 10–30 V DC; maximal 0,6 W | Geschwindigkeitsgerät, Logger und Kommunikation zusätzlich dimensionieren |
| Digitale Ausgabe | RS485 Modbus RTU | Abstand und daraus gebildete Pegelwerte eindeutig zuordnen |
| Umgebung | −40 bis 80 °C; IP67 | Messkopf, Anschlüsse und Montage für den Standort prüfen |
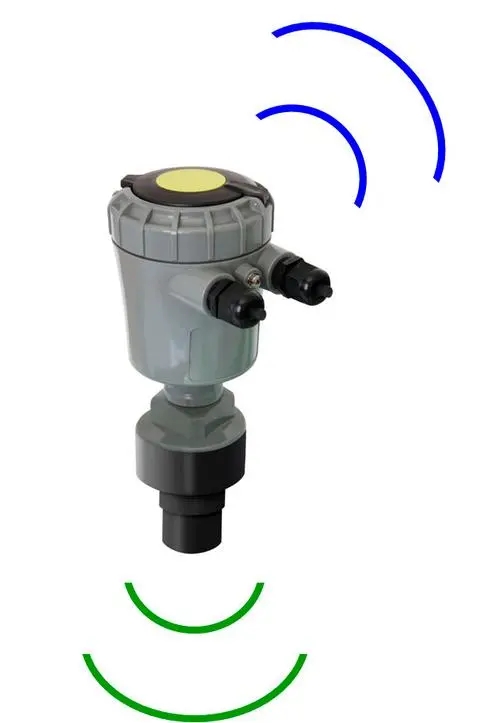
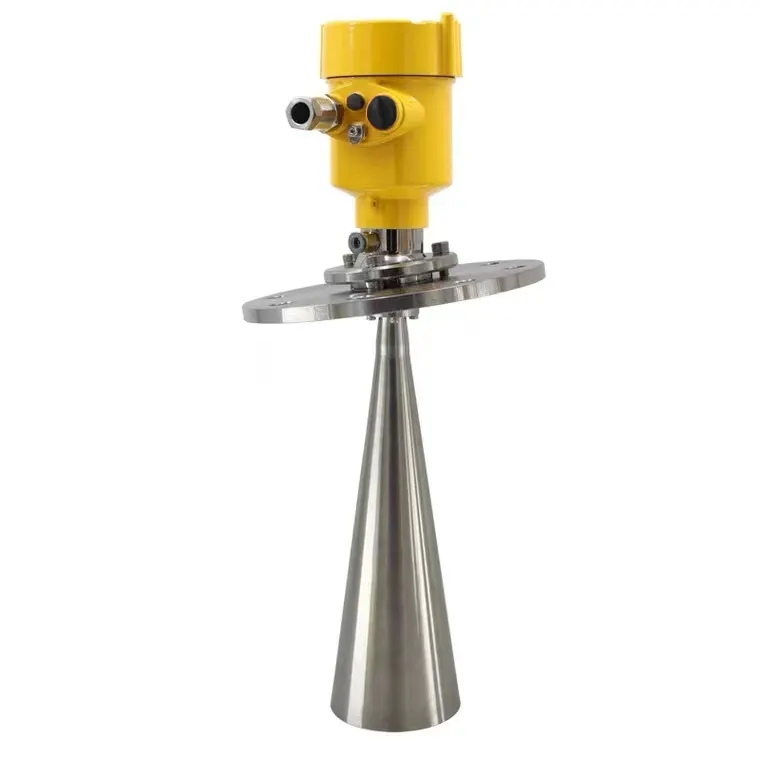
Andere Gehäuse- und Antennenbauformen können zu anderen Pegelausführungen gehören. Übertragen Sie diese Daten deshalb nicht allein aufgrund einer ähnlichen Montage auf jeden Messkopf. Entscheidend sind die zum bestellten Gerät gehörenden Angaben und der gewählte Messbereich.
Für einen vereinfachten rechteckigen Kanal gilt A = b × h. Wird die mittlere Geschwindigkeit näherungsweise über v_m = k × v_s bestimmt, ergibt sich Q = b × h × k × v_s. Der Faktor k ist hier ein Modellparameter und muss für eine reale Messstelle geeignet belegt sein; er ist keine universelle Werkseinstellung.
Ein reines Rechenbeispiel mit 4 m Breite, 0,50 m Wassertiefe, 1,00 m/s Oberflächengeschwindigkeit und einem angenommenen k von 0,85 ergibt Q = 4 × 0,50 × 0,85 × 1,00 = 1,70 m³/s. Wird wegen eines falschen Höhenbezugs stattdessen 0,55 m verwendet, entstehen bei sonst gleichen Werten 1,87 m³/s, also 10 % mehr.
Das Beispiel ist kein Messergebnis eines Projekts. Es zeigt, warum eine präzise Abstandsmessung einen falsch eingetragenen Sohlenbezug nicht korrigiert. Bei natürlichen Profilen ist A(h) zudem meist nicht einfach Breite mal Tiefe. Verwenden Sie die tatsächlich vermessene Geometrie und prüfen Sie Veränderungen nach Ablagerungen, Räumung oder baulichen Eingriffen.
Ein Radar erfasst einen begrenzten Oberflächenbereich. Dieser ist nicht automatisch repräsentativ für den gesamten Querschnitt. Brückenpfeiler, Wirbel, seitliche Zuflüsse und wechselnde Rückstaubedingungen können die Beziehung zwischen lokalem Oberflächenwert und mittlerer Geschwindigkeit verändern. Vergleichsmessungen sollten deshalb mehr als einen günstigen Betriebszustand abdecken.
Eine Wasserstand-Durchfluss-Beziehung ist ein anderer Berechnungsweg und kann bei veränderten hydraulischen Bedingungen ebenfalls ihre Gültigkeit verlieren. Legen Sie fest, welches Verfahren die Station tatsächlich verwendet. Eine im Dashboard sichtbare Einheit m³/s verrät noch nicht, ob ein gemessener Geschwindigkeitskanal oder nur eine hinterlegte Pegelkurve verwendet wird.
Speichern Sie soweit verfügbar Abstand, Pegel, Oberflächengeschwindigkeit und berechneten Durchfluss getrennt. So kann ein Sprung in Q mit dem richtigen Eingang verglichen werden. Ein geglätteter Durchflusswert allein lässt nicht erkennen, ob ein Pegelsprung, eine Geschwindigkeitsänderung oder eine neue Konfiguration die Ursache war.
RS485 Modbus RTU verbindet die passenden digitalen Geräte mit einem RTU oder hydrologischen Logger. Klären Sie, ob der Sensor, der Logger oder die Plattform den Durchfluss berechnet. Das vermeidet doppelte Umrechnungen und unterschiedliche Versionen derselben Querschnittsdatei. Die vollständige Station benötigt zusätzlich den passenden Energie- und Übertragungsweg.
Es misst zunächst Abstand beziehungsweise Wasserstand. Ein Durchfluss erfordert zusätzlich ein geeignetes Berechnungsverfahren, etwa eine gültige Pegel-Durchfluss-Beziehung oder eine Geschwindigkeitsmessung mit Querschnittsmodell. Diese Voraussetzungen gehören zur Messstelle und entstehen nicht durch die Einheit im Display.
Nein. Die Zuordnung zur mittleren Geschwindigkeit hängt von Strömungsprofil und Standort ab. Ein konstanter Faktor ist nur innerhalb seines geprüften Gültigkeitsbereichs vertretbar. Veränderte Fließbedingungen oder Geometrie können eine erneute Prüfung erfordern.
Nein. Im Durchfluss wirken zusätzlich Geschwindigkeitsmessung, Querschnittsgeometrie, Höhenbezug und Modellzuordnung. Die Genauigkeit einer Abstandsmessung darf daher nicht als Genauigkeit des gesamten Durchflussergebnisses angegeben werden.
Prüfen Sie Höhe, Neigung, Ausrichtung und erfasste Wasserfläche sowie die gespeicherte Referenz. Ein unveränderter Registerwert oder eine erfolgreiche Datenverbindung beweist nicht, dass der Messkopf wieder dieselbe Geometrie wie vor dem Eingriff hat.
NiuBoL benötigt Profil und Wasserstandsbereich, geplante Montage, Strömungsbedingungen und vorhandene Vergleichsdaten. Benennen Sie getrennt den Pegel-, Geschwindigkeits- und Durchflussbedarf sowie den vorhandenen Logger. Daraus lässt sich die erforderliche Instrumentierung und Berechnung sinnvoll abgrenzen.
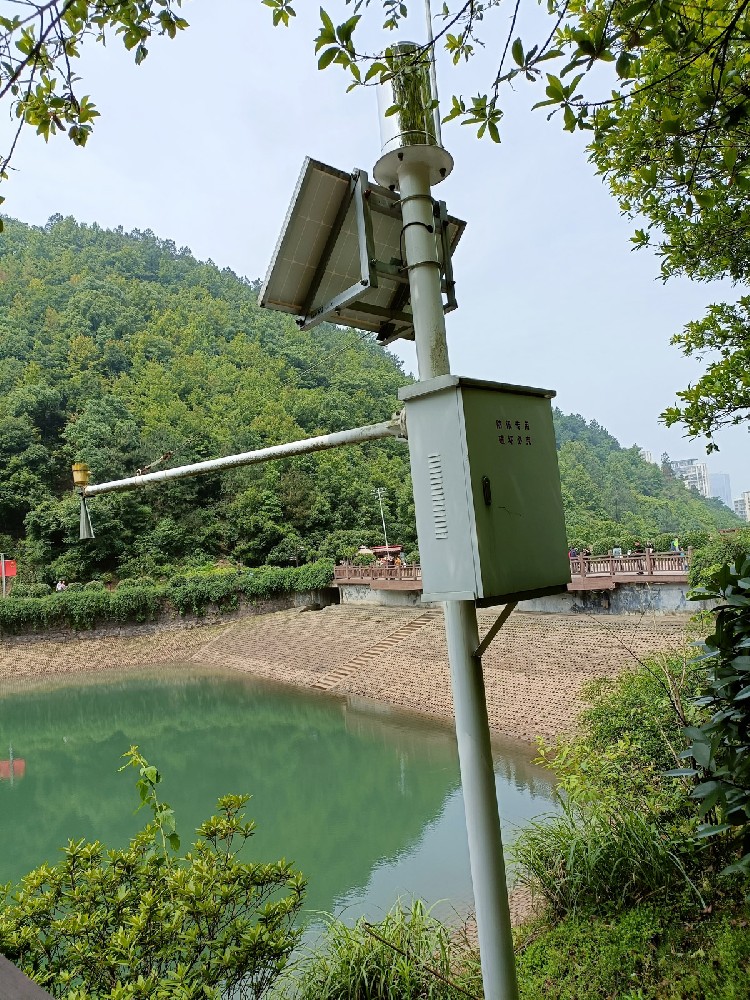
Eine Radar-Durchflussmessung wird durch die Verbindung von Geometrie, Pegel und geeigneter Geschwindigkeitszuordnung belastbar. Prüfen Sie den Höhenbezug und den Gültigkeitsbereich des Modells ebenso sorgfältig wie den Messkopf. Erst danach lässt sich beurteilen, ob der ausgegebene Durchfluss die reale Messstelle ausreichend beschreibt.
Zuruck:Prinzip und Anwendung des Radar-Durchflussmessers in offenen Kanälen
Weiter:Installation des Radar-Wasserstandsensors: Bezugshöhen-, Winkel- und Totzonenprüfungen
Ähnliche Empfehlungen
Sensoren- und Wetterstationskataloge
 Katalog für Agrarsensoren und Wetterstationen - NiuBoL.pdf
Katalog für Wetterstationen - NiuBoL.pdf
Katalog für Agrarsensoren - NiuBoL.pdf
Katalog für Wasserqualitätssensoren - NiuBoL.pdf
Ähnliche Produkte
 Sensor für kombinierte Lufttemperatur und relative Luftfeuchtigkeit
 Bodenfeuchtigkeitstemperatursensor für die Bewässerung| NBL-S-THR
 Boden-pH-Sensor RS485Bodentestinstrument Boden-pH-Meter für die Landwirtschaft | NBL-S-PH
 Windgeschwindigkeitssensor-Ausgang Modbus/RS485/Analog/0-5V/4-20mA
 Kippschaufel-Regenmesser zur Wetterüberwachung, automatischer Niederschlagssensor RS485/Außenbereich/Edelstahl
 Pyranometer Solarstrahlungssensor 4–20 mA/ RS485


Scannen Sie den QR-Code mit WhatsApp
WhatsApp-Nummer:+8615367865107
(Klicken, um WhatsApp zu kopieren und hinzuzufügen)

