







Ein Wetterstations-Dashboard zeigt 12,0 m/s an, während das Archiv 4,2 m/s zur gleichen Anzeigezeit anzeigt. Dieser Unterschied könnte legitim sein: Eine Zahl könnte einen kurzen Windstoß und der andere einen längeren Durchschnitt darstellen. Es könnte auch einen Abbildungsfehler oder einen alten Wert offenlegen, der als aktuell dargestellt wird. Der Zeitstempel allein kann die Frage nicht klären.
Bevor Sie ein Anemometer ersetzen, verfolgen Sie, was jede Zahl bedeutet. Identifizieren Sie den Sensor, die gemeldete Statistik, das Intervall und die Beobachtungszeit in jeder Phase. Dieser Leitfaden folgt dieser Fehlerbehebungsaufgabe, anstatt eine Station auszuwählen oder deren Installation zu entwerfen.
Zuerst die verglichenen Messgrößen klären
Speichern Sie die widersprüchliche Dashboard-Ansicht und exportiere sie, einschließlich Zeitzonen und Kanalnamen. Beachten Sie, ob die Diskrepanz bei stabilem Wetter anhält, um Böen herum auftritt oder erst nach einer Kommunikationsunterbrechung auftritt. Diese Muster helfen dabei, zu entscheiden, welchen Teil des Datenpfads zuerst untersucht werden soll.
Prüfen Sie anschließend die tatsächliche Geräteliste. Die Bezeichnung Fünf-in-eins belegt keine Windmessung. Der integrierte Sensor NBL-W-THPLC von NiuBoL misst Temperatur, relative Feuchte, Luftdruck, Beleuchtungsstärke und CO2. Wind erfordert eine andere Sensorkonfiguration. Ordnen Sie diesem Gerät keine Windanzeige im Dashboard zu, nur weil beide als Wetterstationskomponenten bezeichnet werden.
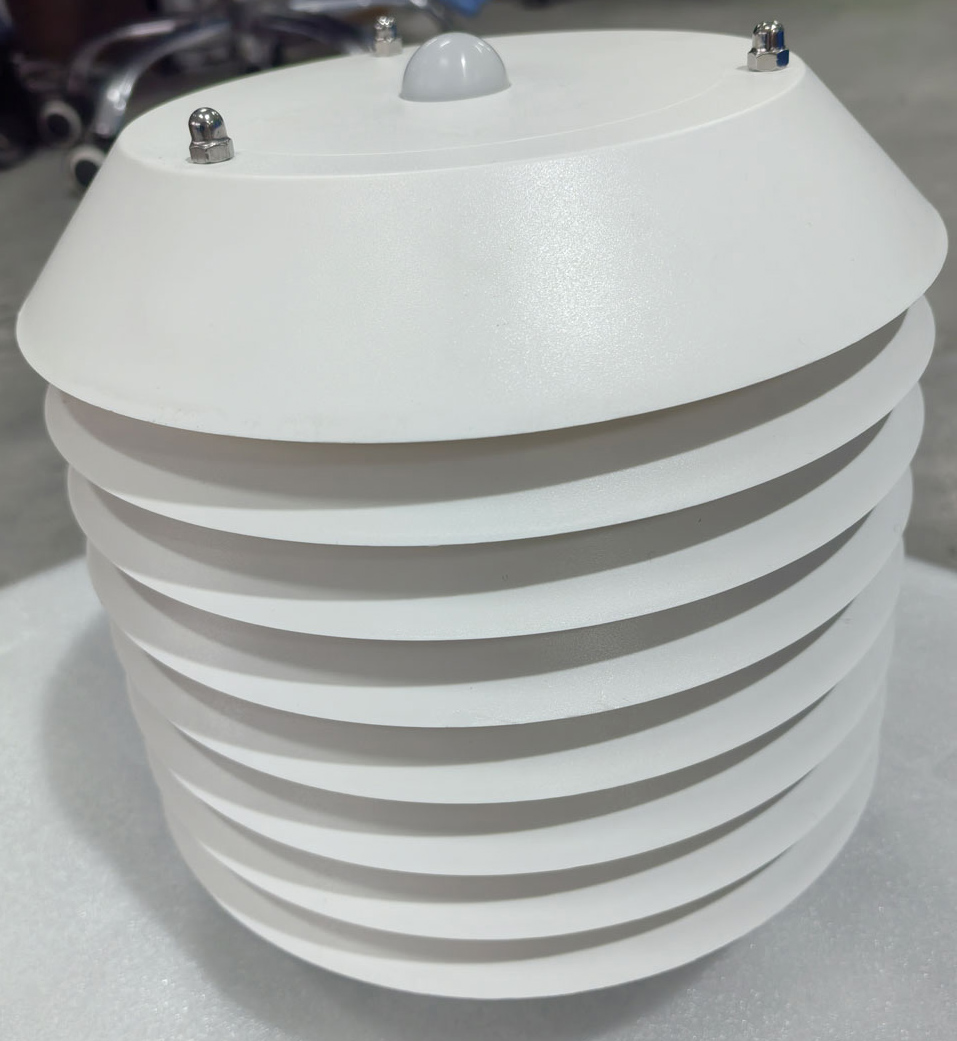
Tatsächlich abgeschirmter Umgebungssensorkopf zu sehen; Es ist weder der Windsensor in der Berechnung noch eine vollständige Wetterstation.
Für zwei Windwerte wird festgestellt, ob jeder ein einzelner Ausgang, ein arithmetischer Durchschnitt der Geschwindigkeit oder ein Maximum von kurzzeitigen Mitteln ist. Zur Orientierung stellen Sie fest, ob die Software eine Rund- oder Vektorberechnung verwendet. Passende Einheiten stellen keine passenden Mengen fest.
Erfassungs-, Aktualisierungs- und Übertragungsintervalle unterscheiden
Bitte den Integrator, die folgenden Einstellungen separat zu beschreiben. Eine einzige Antwort wie "aktualisiert jede Minute" lässt den Großteil der Messdefinition ungelöst.
| Einstellung | Zu klären | Was daraus nicht folgt |
|---|---|---|
| Erfassung und Filterung | Interne Messung und Filterung des Geräts | Dass jede Busabfrage einen neuen Messwert auslöst |
| Aktualisierung des Ausgangs | Zeitpunkt einer Register- oder Ausgangsänderung | Dass der Wert ohne Mittelung ausgegeben wird |
| Abfrage durch den Datenlogger | Zeitpunkt der Datenanforderung des Empfangsgeräts | Tatsächlicher Erfassungszeitpunkt des Sensors |
| Mittelwert- und Böenberechnung | Zeitfenster, statistische Kenngröße und Suchzeitraum für Böen | Dass jedes Modell diese Berechnungen selbst ausführt |
| Speicher- und Übertragungsintervalle | Zeitpunkt der Speicherung und Übertragung | Dass Empfangszeit und Beobachtungszeit übereinstimmen |
Eine Drei-Sekunden-Böenberechnung benötigt eine Definition: zum Beispiel den größten Drei-Sekunden-Durchschnitt innerhalb eines festgelegten Berichtszeitraums. Ein zweiminütiger skalarer Mittelwert beantwortet eine andere Frage. Keine der Einstellungen sollte einem NiuBoL-Modell ohne dessen Dokumentation oder eine demonstrierte Empfängerkonfiguration zugeschrieben werden.
Fragen Sie, wie sich Start- und fehlende Stichproben auf die Berechnung auswirken. Ein teilweise gefülltes Fenster, keine Substitution und wiederholte alte Messungen können unterschiedliche Ergebnisse aus denselben gültigen Beobachtungen liefern. Nehmen Sie die anerkannte Regel auf, anstatt fehlende Daten als ruhigen Wind zu behandeln.
Ein Datensatz erklärt 12,0 gegenüber 4,2 m/s
Dies ist eine anschauliche Berechnung, die auf angenommenen Standortwerten basiert, nicht auf einem gemessenen Felddatensatz oder einer NiuBoL Ausgabespezifikation.
Eingaben: Nehmen wir an, dass 120 gleichmäßig verteilte, gültige Geschwindigkeitsproben im Abstand von einer Sekunde durchgeführt werden. Es gibt 117 Messwerte mit 4,0 m/s und drei aufeinanderfolgende Messwerte mit 12,0 m/s. Definieren Sie die kurze Statistik als den maximalen Mittelwert von drei aufeinanderfolgenden Stichproben innerhalb dieses Datensatzes; Definieren Sie die Long-Statistik als den Mittelwert aller 120 Stichproben.
Formel: Kurzes Maximum = (12 + 12 + 12) / 3. Langer Mittelwert = (117 × 4 + 3 × 12) / 120.
Ergebnis: Das kurze Maximum beträgt 12,0 m/s und das lange Mittelwert 4,2 m/s. Der gleiche Eingangsdatensatz erzeugt beide Zahlen ohne Kalibrierungsfehler.
Geltungsgrenzen: Das funktioniert, weil die Stichproben, Fenster und Statistiken definiert sind. Sie rekonstruiert keinen echten Böenstoß aus spärlichen Archiven und stellt keine angemessene Sensorantwort her. Eine niedrigere Stichprobenrate kann ein kurzes Ereignis übersehen, unterschätzt aber nicht unbedingt jedes Ereignis. Stichprobenphase, Ereignisdauer und Upstream-Verarbeitung. Verworfene Fluktuationen können nicht durch Änderung des Diagrammintervalls wiederhergestellt werden.
Eine Modbus-Antwortzeit ist kein Messzeitstempel
Serielle Anfragen kommen zu unterschiedlichen Zeitpunkten ein, aber das Instrument kann früher aufgenommene Messungen zurückgeben. Es könnte einen gemeinsamen internen Snapshot pflegen, Register unabhängig aktualisieren oder einen Sequenzzähler offenlegen. Lesen Sie die gelieferte Registerdokumentation, bevor Sie entscheiden, welches Verhalten anwendbar ist.
Das Lesen eines zusammenhängenden Registerblocks kann den Kommunikationsaufwand verringern, garantiert aber keine gleichzeitige Erfassung. Umgekehrt belegen nacheinander eintreffende Antworten keine nacheinander erfolgten Messungen. Ein Paketmitschnitt zeigt Anfrage- und Antwortzeiten. Der tatsächliche Messzeitpunkt benötigt Dokumentation, Gerätezeitstempel oder einen geeigneten Test.
Bewahren Sie für jeden Kanal nach Möglichkeit den Erfassungszeitpunkt auf. Dokumentieren Sie, ob der Zeitstempel des Datenloggers die Abfrage, den Datensatz oder das Intervallende bezeichnet. Ist der Erfassungszeitpunkt unbekannt, kennzeichnen Sie den tatsächlich bekannten Zeitpunkt und das ungeklärte Datenalter. Erfinden Sie kein Snapshot-Kennzeichen, das das Instrument nicht bereitstellt.
Das TG462/TG462S-Erfassungsgateway bietet Schnittstellen für kompatible Feldinstrumente. Seine Schnittstellenliste etabliert keinen bestimmten Gust-Algorithmus, keine gleichzeitige Probenahme oder eine rohe Hochgeschwindigkeitsspeicherung. Bestätigen Sie diese Funktionen für die vorgeschlagene Konfiguration.

Eine Erfassungskomponente, keine vollständige Wetterstation oder einen Beweis für einen bestimmten Durchschnittsalgorithmus.
Aus dem Abweichungsmuster den nächsten Test ableiten
| Beobachtetes Muster | Nächste Prüfung | Geeigneter Nachweis |
|---|---|---|
| Abweichung vor allem bei Böen | Kenngröße, Mittelungszeit und Böensuchzeitraum | Derselbe Eingangsdatensatz, mit beiden Verfahren ausgewertet |
| Konstante Abweichung des Maßstabs | Einheiten und Registerskalierung | Rohwert und dekodierter Wert in technischer Einheit |
| Eine Messkurve bleibt während einer Unterbrechung stehen | Gespeicherte Altwerte und Messwertalter | Letzter gültiger Beobachtungszeitpunkt und Fehlerstatus |
| Ähnliche Kurven mit zeitlichem Versatz | Zeitzone, Zeitintervallkennzeichnung und Geräteuhr | Uhrabweichungen und Grenzen der Zeitfenster |
| Abweichende Regensummen nahe Mitternacht | Berichtstag, Zählerrücksetzungen und verspätete Übertragung | Zählerhistorie oder Kippereignisse über die Tagesgrenze |
Ein scheinbarer Uhrversatz kann entstehen, wenn ein Mittelwert dem Anfang und der andere dem Ende seines Zeitfensters zugeordnet wird. Prüfen Sie diese Konvention, bevor Sie eine Geräteuhr korrigieren. Eine Synchronisierung beseitigt weder unterschiedliche Mittelungsfenster noch unterschiedliche Sensorantwortzeiten.
Während verzögerter Uploads sollten Sie die Beobachtungszeit getrennt von der Empfangszeit sparen. Bei Niederschlägen kann schon eine kleine Verschiebung ein Ereignis über die Berichtstagsgrenze hinausbewegen. Es gibt keinen universellen Mindestdrift oder die Anzahl der Tage, bis dies möglich wird. Überprüfen Sie die Takt-und-Zähler-Reset-Konvention.
Die Fehlerklärung mit einem vergleichbaren Datensatz abschließen
Wählen Sie eine überlappende Periode und vergleichen Sie denselben physischen Kanal, dieselben Einheiten, Statistik und Intervallgrenzen. Erfassung von Sensornachrichten, elektronischen Messrekorder-Werten und Plattformausgaben, wo möglich, zusammen. Berücksichtigen Sie stabiles Wetter, wechselnde Bedingungen und eine kontrollierte Kommunikationsunterbrechung im Testverfahren des Projekts.
Vereinbaren Sie zuerst die Annahmekriterien. Eine exakte Reproduktion kann möglich sein, wenn zwei Softwarepfade identische Eingaben verarbeiten; Der Vergleich einzelner Instrumente erfordert eine Unsicherheitsfreigabe und eine vergleichbare Exposition. Ein Prozentsatz der Umfragespanne ist keine Messfehlergrenze.
Behalten Sie Konfigurationsänderungen, Firmware-Identitäten, Taktverschiebungen und das Verhalten fehlender Daten mit dem Ergebnis bei. Wenn die Diagnose Proben erfordert, die nie erhalten bleiben, geben Sie diese Einschränkung an und organisieren Sie eine geeignete Entnahme für die nächste Studie. Für Schwellenwerte und Relaisfehler verwenden Sie den separaten wind-Geschwindigkeitsalarm-Leitfaden; Dieser Vergleich erlaubt keine Einstellungen zum Schutz von Maschinen.
Fragen zu widersprüchlichen Stationsmesswerten
Q1. Können ein Windstoß und ein Mean gleichzeitig korrekt sein?
Ja, sofern es sich um unterschiedlich definierte statistische Kenngrößen mit angegebenen Bezugszeiträumen handelt. Prüfen Sie diese Definitionen, bevor Sie die Abweichung akzeptieren. Ein gemeinsamer Zeitstempel beweist weder die Richtigkeit eines Werts noch identische Zeitintervalle.
Q2. Wird die Umfrage eine fehlende Böe schneller wiederherstellen?
Nur wenn das Instrument geeignete Informationen freigibt und der Empfänger sie korrekt speichert und verarbeitet. Schnellere Anfragen können keine Variationen wiederherstellen, die durch interne Mittelung entfernt oder im verfügbaren Output fehlen.
Q3. Macht eine Modbus Blocklese alle Kanäle gleichzeitig?
Nicht unbedingt. Der Zugriff auf gruppierte Register definiert kein Erfassungs- und Register-Update-Verhalten. Achten Sie auf dokumentierte Zeitstempel, Sequenzierung oder Schnappschussverhalten, anstatt es aus der Paketlänge zu schließen.
Q4. Warum zeigt ein Dashboard nach der Trennung einen plausiblen Wert an?
Es kann die letzte gültige Lesung behalten. Überprüfen Sie das Beobachtungsalter und die Gültigkeit getrennt von der Zahl. Testen Sie den konfigurierten Timeout, damit eine alte Messung nicht stillschweigend als neu behandelt wird.
Q5. Kann ich archivierte Durchschnitte im Durchschnitt so durchschneiden, dass sie mit einem anderen Bericht übereinstimmen?
Nur wenn die Intervalle, die Gewichtung und die gültige Stichprobenabdeckung diese Operation unterstützen. Ungleiche oder unvollständige Intervalle benötigen eine angemessene Gewichtung. Gelagerte Mittel können einen kurzen Böen, der nie gehalten wurde, nicht rekonstruieren.
Q6. Was sollte ich schicken, wenn ich um Hilfe bei der Fehlerbehebung bitte?
Senden Sie die Identität des Sensors oder elektronischen Messrekorders, widersprüchliche Datensätze mit Zeitstempeln und verfügbare Mittelwerteinstellungen. Ein Etikettenfoto und ein kurzer Export reichen aus, um mit der Überprüfung der Mess- und Erfassungskonfiguration zu beginnen.
Vor dem Hardwaretausch die Messdefinition prüfen
Eine nützliche Diagnose endet mit einem reproduzierbaren Vergleich und nicht mit einer kleineren Lücke zwischen den Diagrammen. Stellen Sie zuerst Kanalidentität, Statistik, Intervall, Beobachtungszeit und Validität fest. Dann bestimmen Sie, ob der verbleibende Unterschied auf die Verarbeitung, die Kommunikation oder die Messung selbst zurückzuführen ist.
Senden Sie Sensormodell oder Datenloggermodell, zwei widersprüchliche Datensätze und die benötigte Kenngröße. NiuBoL kann die Kompatibilität von Sensoren und Erfassungsschnittstellen prüfen und passende Überwachungskomponenten anbieten, wenn ein Hardwarewechsel nötig ist.









